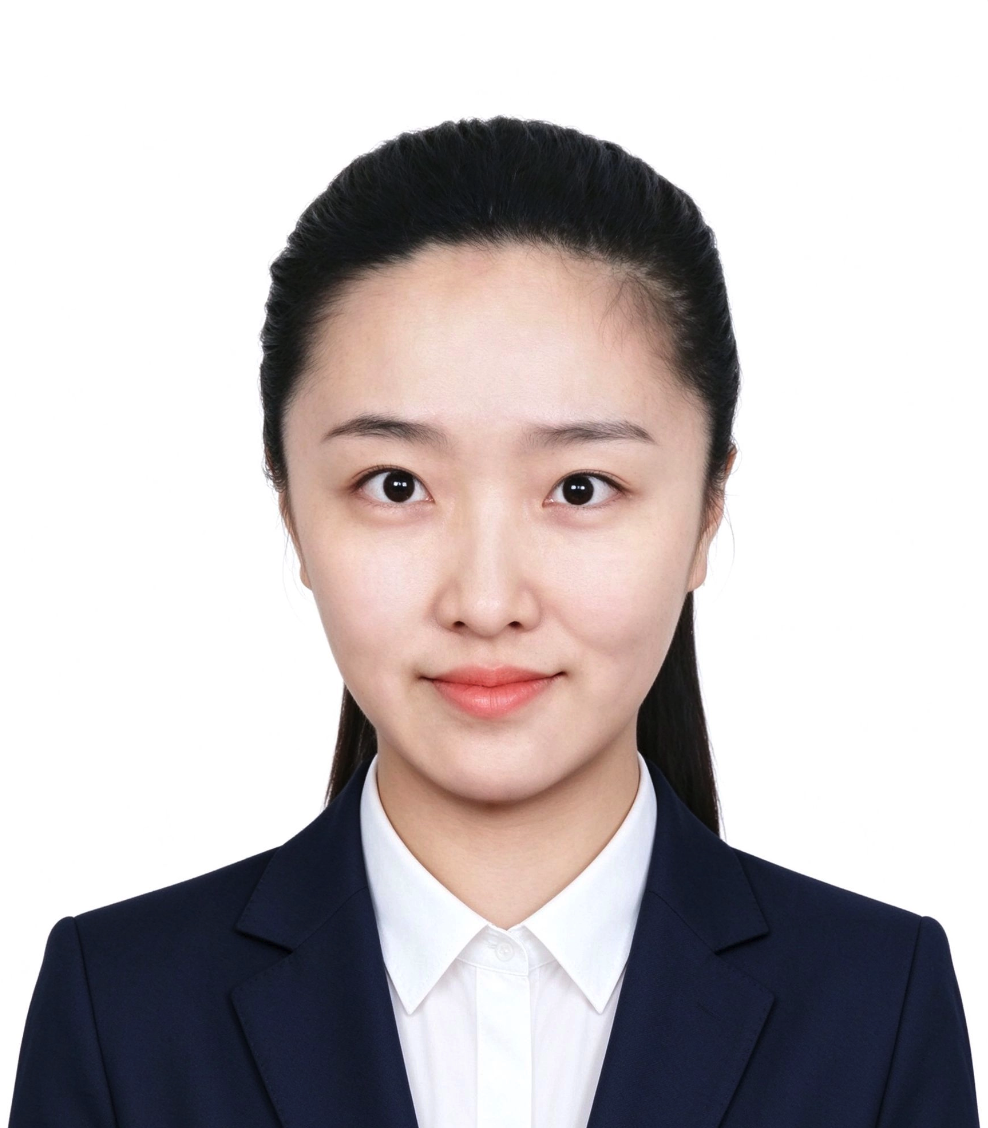
王一帆
发布时间:2025-12-11 | 【 大 中 小 】
发布时间:2025-12-11 | 【 大 中 小 】 | 【打印】 【关闭】
王一帆,女,中共党员,讲师,日本富山县立大学博士。主要从事自动驾驶车辆控制系统、群体控制系统的形式化方法与数学优化研究,致力于智能系统的理论建模与验证,特别是在自动驾驶车辆的群体控制、形式化验证和系统优化方面取得了显著进展。参与了多项国际合作科研项目,她的研究成果对推进自动驾驶技术的安全性和可靠性具有重要意义,并为自动驾驶车辆的群体控制和协作优化提供了新的理论框架和方法。
电子邮件:wangyifan@lnu.edu.cn
地址:沈阳市皇姑区崇山中路66号
邮编:110036
中国沈阳 辽宁大学 Copyright by 辽宁大学理工科综合实验中心